2.5 工位配置
选中工位后,上方是工位概览,下方是流程列表。点概览右上角「工位配置」进入配置子页。
术语
配置项:工位运行参数,按分类填写(界面不必关心文件名)。
配置包(版本):「生成配置」把当前工位配置打成带版本号的包;生成出版本,推送把版本下发到设备。
系统默认值:把轴 / 输入 / 输出分给工位后,系统按拓扑自动铺好的配置底稿(变量绑定、默认参数等)。先出现在界面上,保存前还没写入工位配置,分类 Tab 上会亮橙色点「默认待保存」。
2.5.1 工位概览卡片
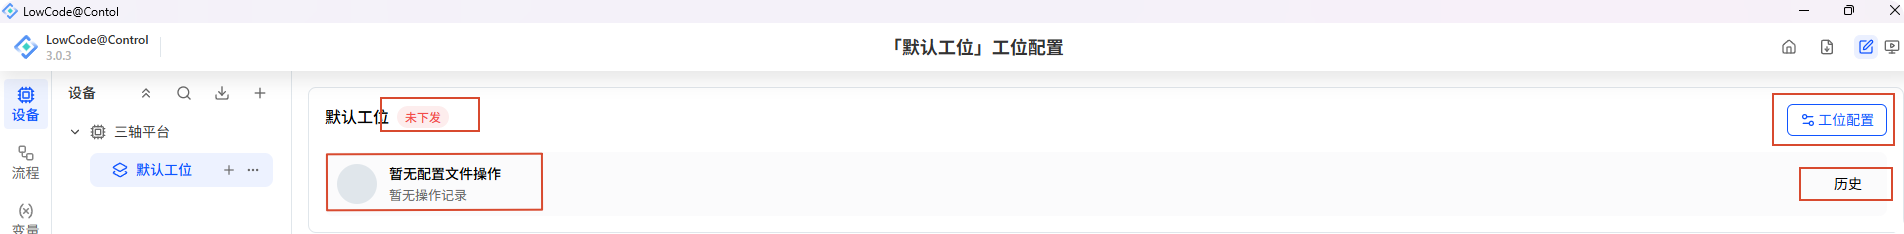
| 元素 | 含义 |
|---|---|
| 工位名称 | 当前工位 |
| 版本标签 | 「未下发」= 还没推送成功;「Vxxx」= 最近下发版本 |
| 最近操作 | 最近一次生成 / 下发;无记录显示「暂无配置文件操作」 |
| 「历史」 | 打开配置文件版本弹窗 |
| 「工位配置」 | 进入配置子页 |
图 2-14 工位概览卡片
2.5.2 进入工位配置子页
点「工位配置」后进入子页:
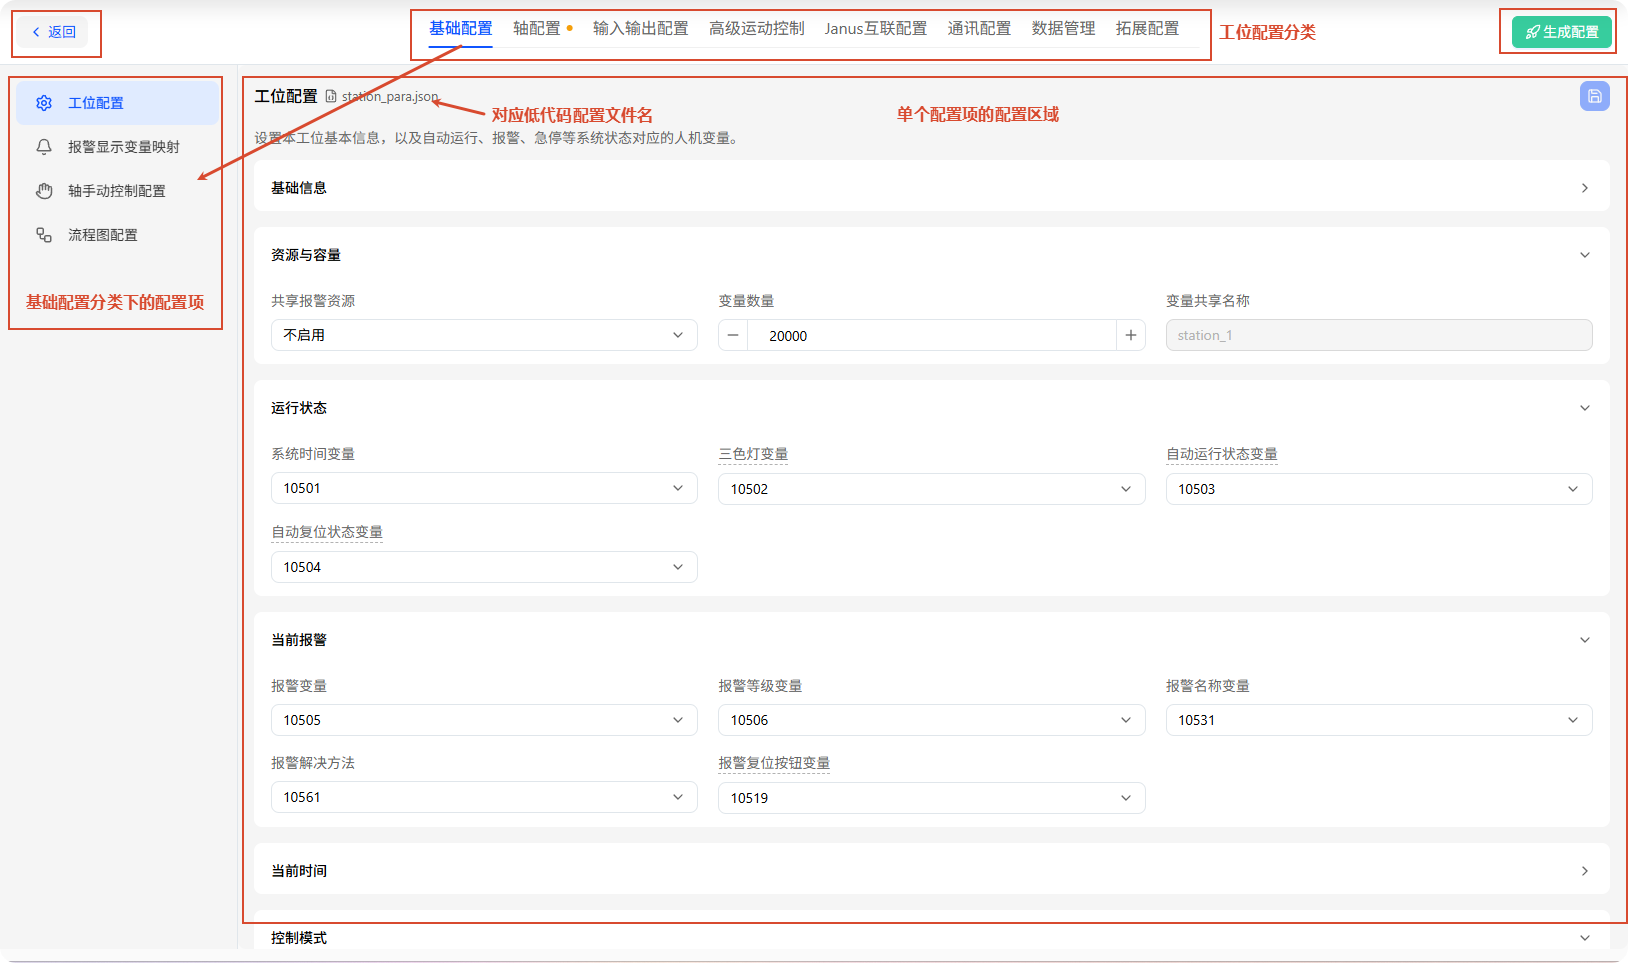
| 区域 | 做什么 |
|---|---|
| 顶栏「返回」 | 回工位概览 |
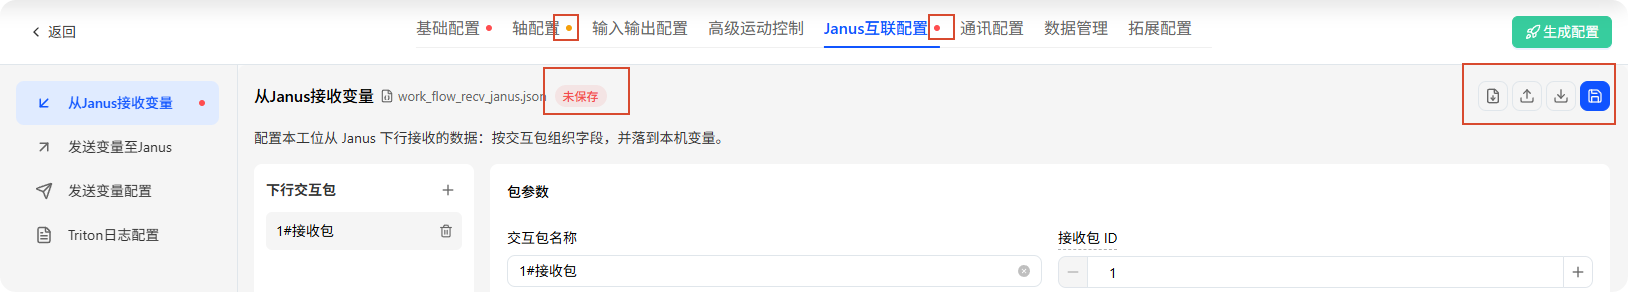
| 分类 Tab | 切换八大类;红点 = 有用户改动未保存,橙色点 = 系统默认值未落库 |
| 「生成配置」 | 打开版本弹窗(见 2.5.10) |
| 左侧列表 | 当前分类下的配置项 |
| 右侧编辑器 | 填当前配置项,可保存 / 导入 / 导出 |
图 2-15 工位配置子页布局
为什么会有系统默认值:分配完轴 / IO 后,系统会按拓扑自动生成对应配置行(工位配置、报警显示、轴基础 / 回零 / 点位、DI/DO、手动控制等),并带上约定好的初始字段,避免从空白表逐项手填。这些内容先出现在界面上,还没写入工位配置,所以分类 Tab 亮橙色点。红点是你后来又改过、还没保存;橙色点是系统先帮你铺好、等你确认保存。两边都要保存后才算真正进配置包。
八个分类(左侧列表原文,共 37 个标准项)
| 分类 | 主要配置项 |
|---|---|
| 基础配置 | 工位配置、报警显示、轴手动控制、流程图 |
| 轴配置 | 轴基础 / 回零 / 点位运动 / 连续运动 |
| 输入输出配置 | 数字 / 模拟 输入与输出 |
| 高级运动控制 | 电子齿轮、力矩、EtherCAT PDO、掉电保持 |
| Janus互联配置 | 收发变量、发送变量配置、Triton 日志 |
| 通讯配置 | 网络 / 串口 / Modbus / JSON 收发 |
| 数据管理 | 追溯、统计、配方、数据观察、编码 |
| 拓展配置 | 自定义配置(用户自建) |
注意:某分类「没有可配置内容」或字段全灰,多半是该工位还没分到对应资源——先回 2.4 分配。
2.5.3 工位配置(station_para)
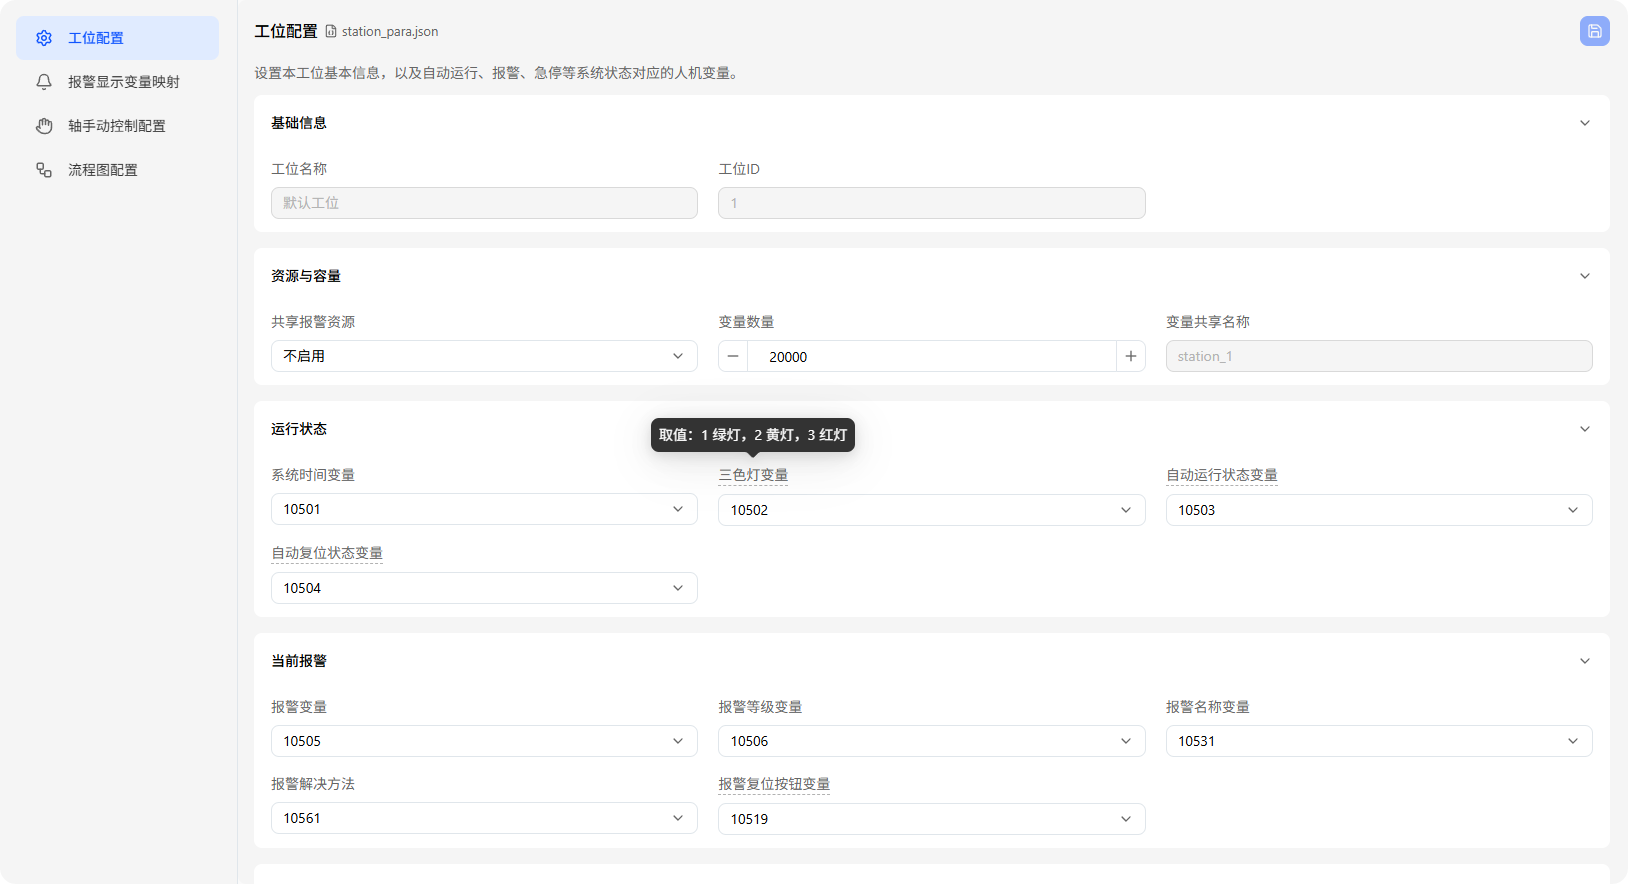
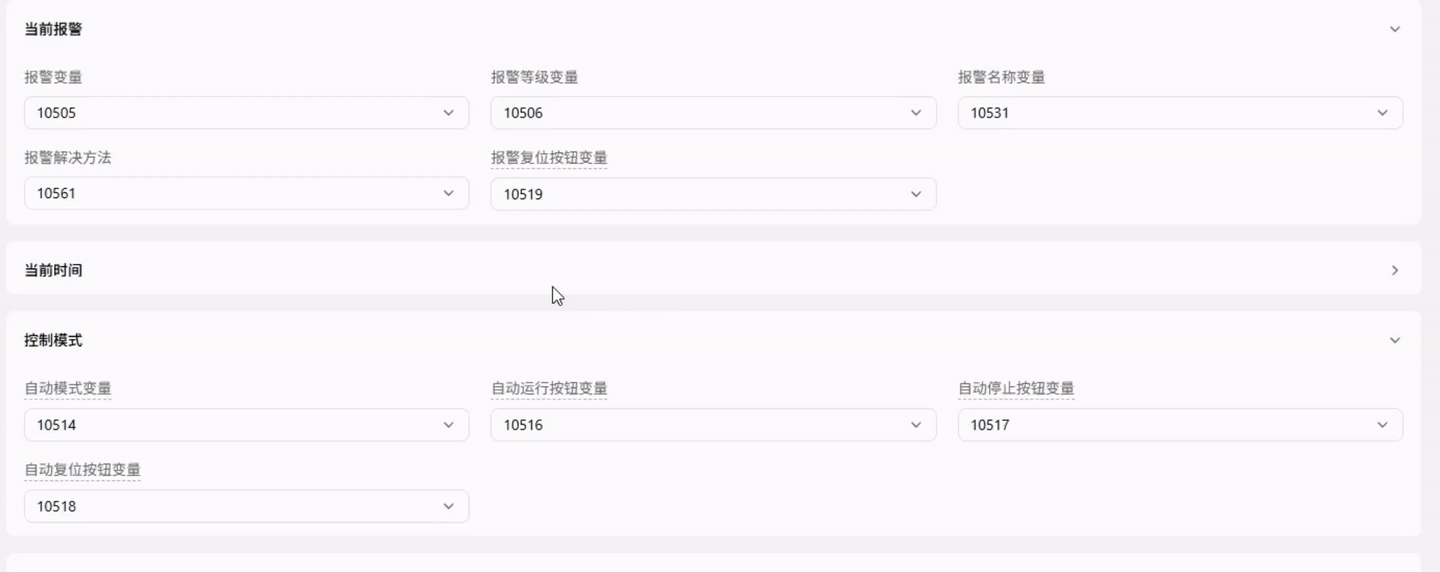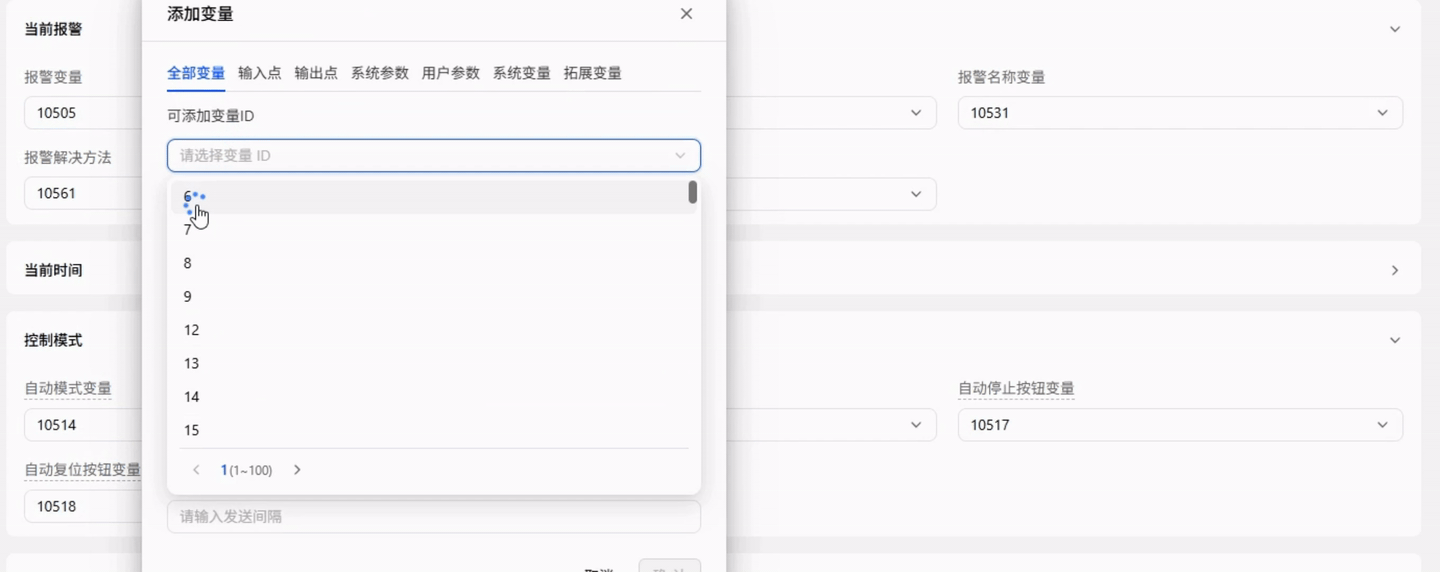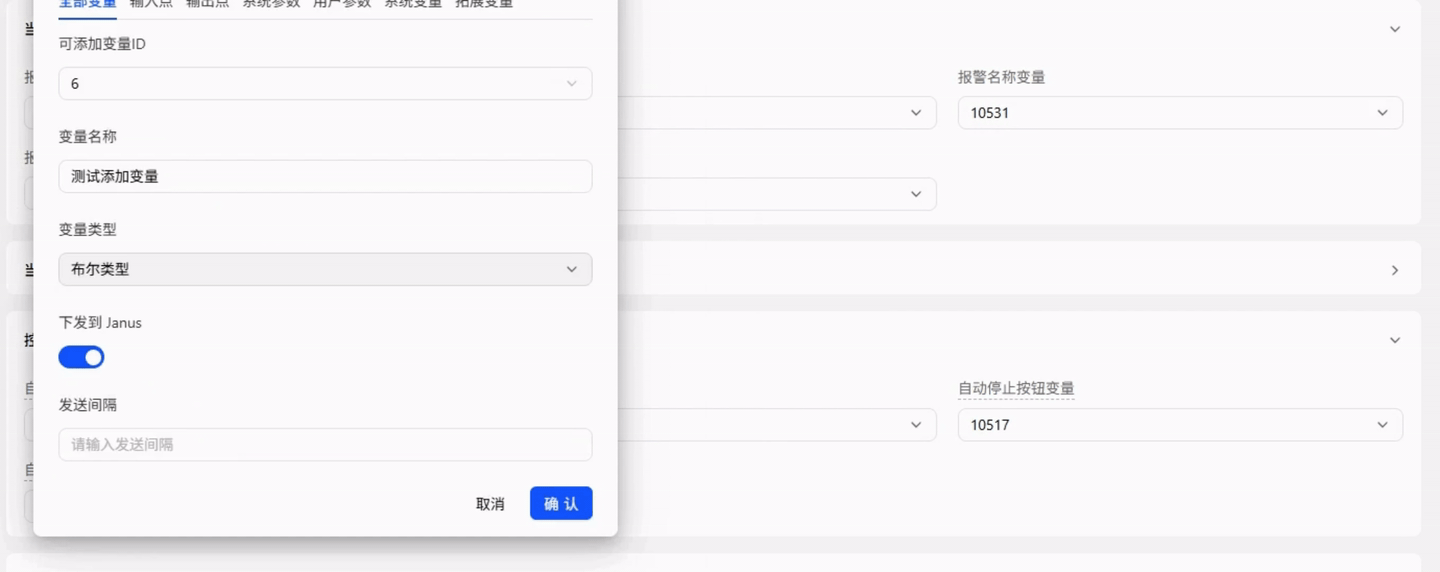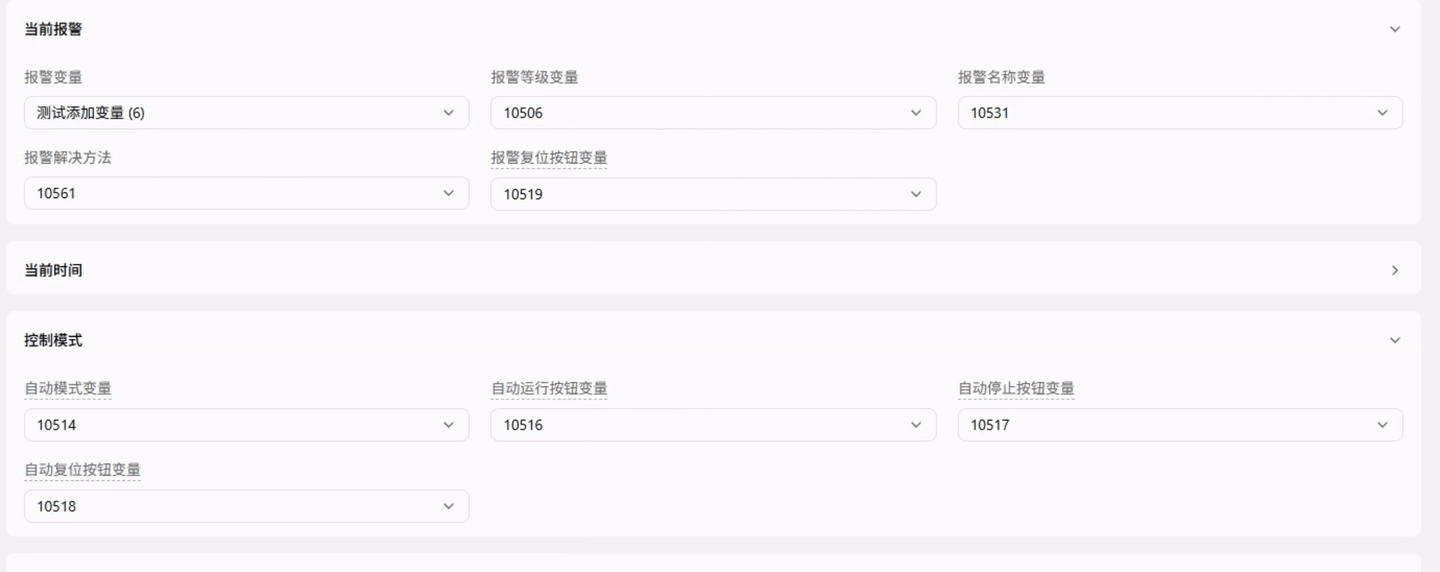
工位身份与系统信号的变量绑定。变量字段用下拉选择(可搜名称 / ID,也可快速新建);带虚线下划线的字段名悬停可看说明。
主要分组与默认变量
| 分组 | 关键字段(默认变量) |
|---|---|
| 基础信息 | 工位名称 / 工位 ID(只读) |
| 资源与容量 | 共享报警资源(0)、变量数量(20000)、变量共享名称(只读) |
| 运行状态 | 系统时间 10501、三色灯 10502、自动运行 10503、自动复位 10504 |
| 当前报警 | 报警 10505、等级 10506、名称 10531、解决方法 10561、复位按钮 10519 |
| 当前时间 | 年 |
| 控制模式 | 自动模式 10514、运行 / 停止 / 复位按钮 10516~10518 |
| 安全管理 | 急停 10515、HMI 权限 10507 |
图 2-16 工位配置编辑器
动图 2-5 选择 / 快速新建变量
注意
- 默认变量 ID 可直接沿用;改完要点右上「保存」。
- 两个字段指向同一变量一般是有意共用,跨字段重复建议再确认一次。
2.5.4 报警显示与变量映射(alarm_show)
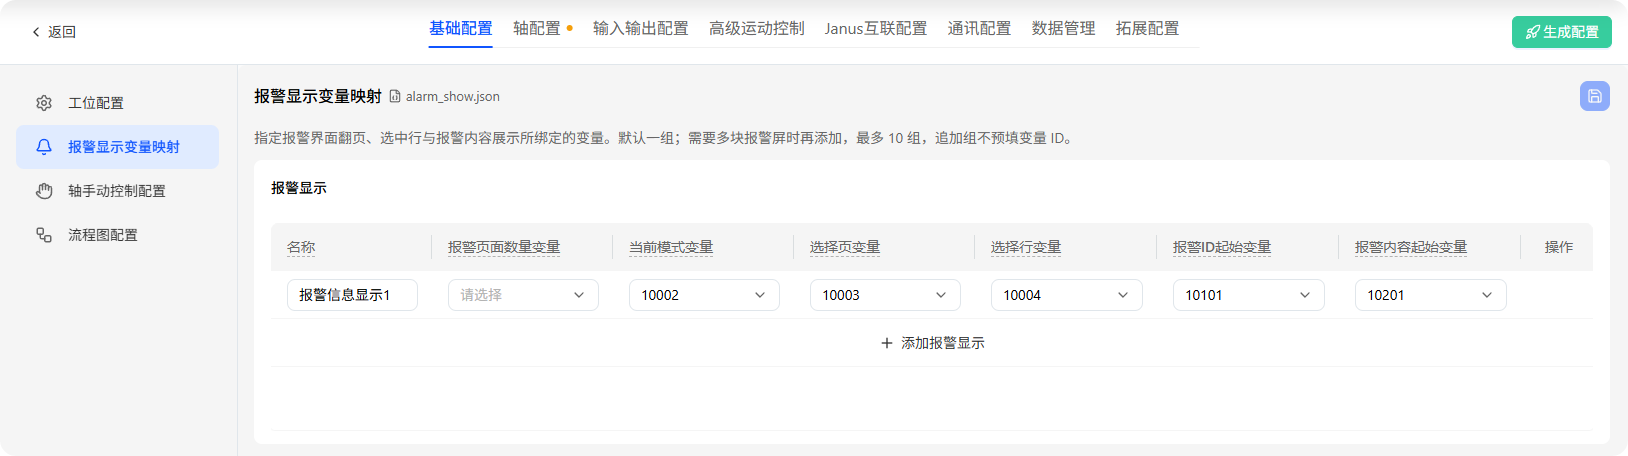
把 HMI 报警列表的分页、选中行、显示内容映射到变量。最多 10 行。
| 字段 | 默认 | 说明 |
|---|---|---|
| 报警页面数量变量 | 0 | 总页数 |
| 当前模式变量 | 10002 | 0 当前报警 / 1 报警文件 / 2 文件内容 |
| 选择页 / 选择行变量 | 10003 / 10004 | HMI 写入;行范围 1~10 |
| 报警 ID / 内容起始变量 | 10101 / 10201 | 编号与内容的存储起点 |
图 2-17 报警显示变量映射
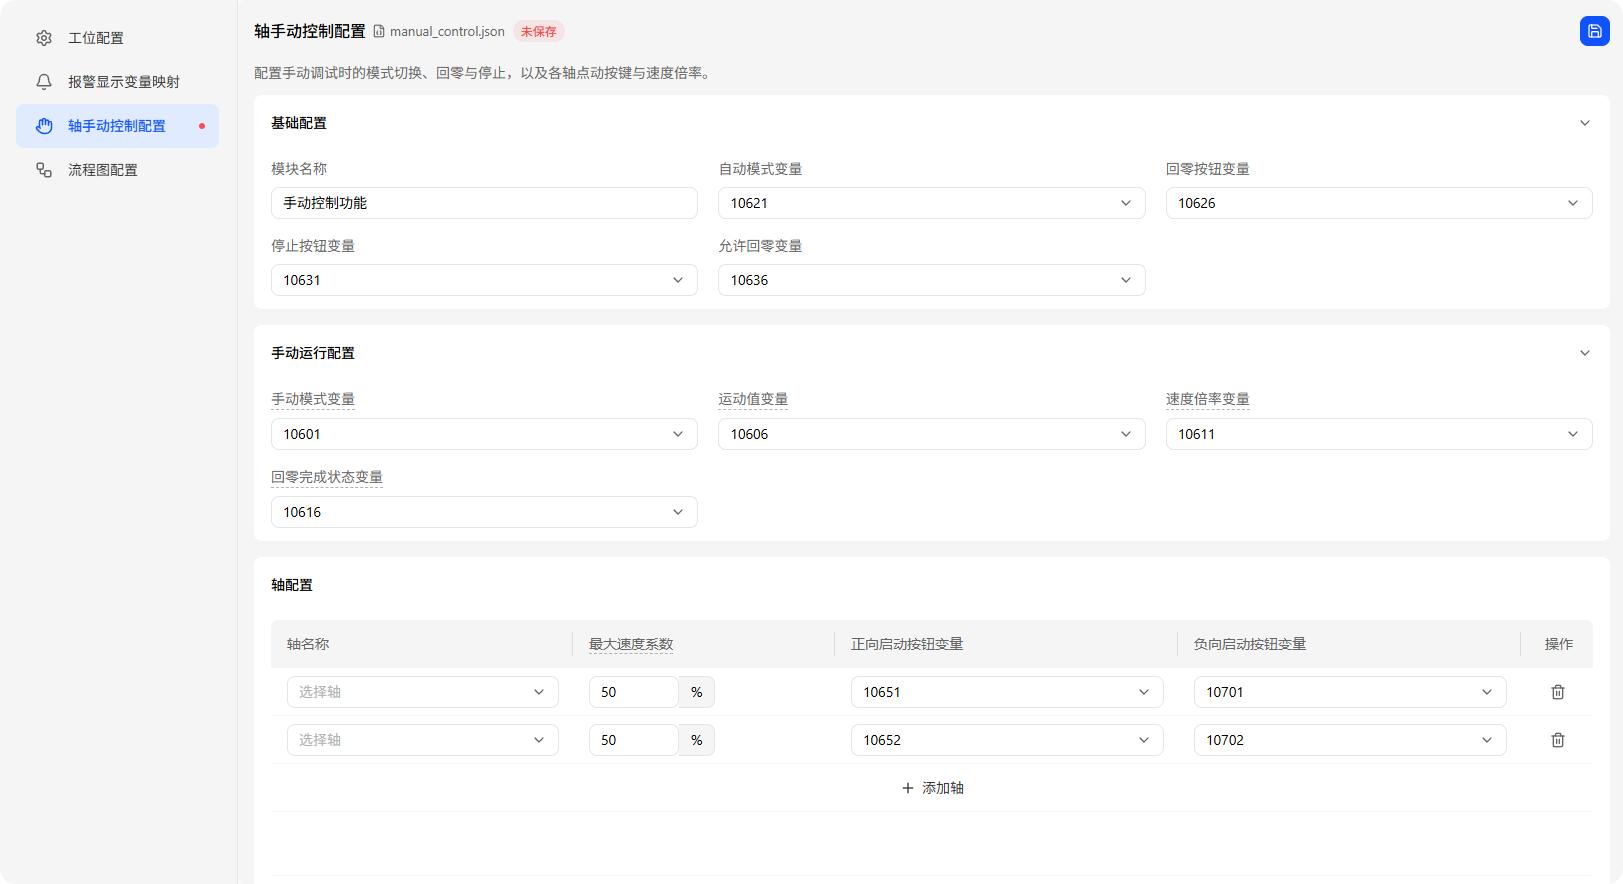
2.5.5 轴手动控制配置(manual_control)
配置 HMI / 手动面板操作轴用的变量。行数由 2.4 的轴分配决定,不能在此增删轴。
| 分组 | 关键字段(默认变量) |
|---|---|
| 基础配置 | 模块名称、自动模式 10621、回零 / 停止 / 允许回零 10626 / 10631 / 10636 |
| 手动运行 | 手动模式 10601(1 回零 / 2 绝对 / 3 增量 / 4 连续)、运动值 10606、速度倍率 10611、回零完成 10616 |
| 各轴行 | 轴名称、轴 ID、最大速度系数、正 / 负向启动按钮变量 |
图 2-18 轴手动控制配置
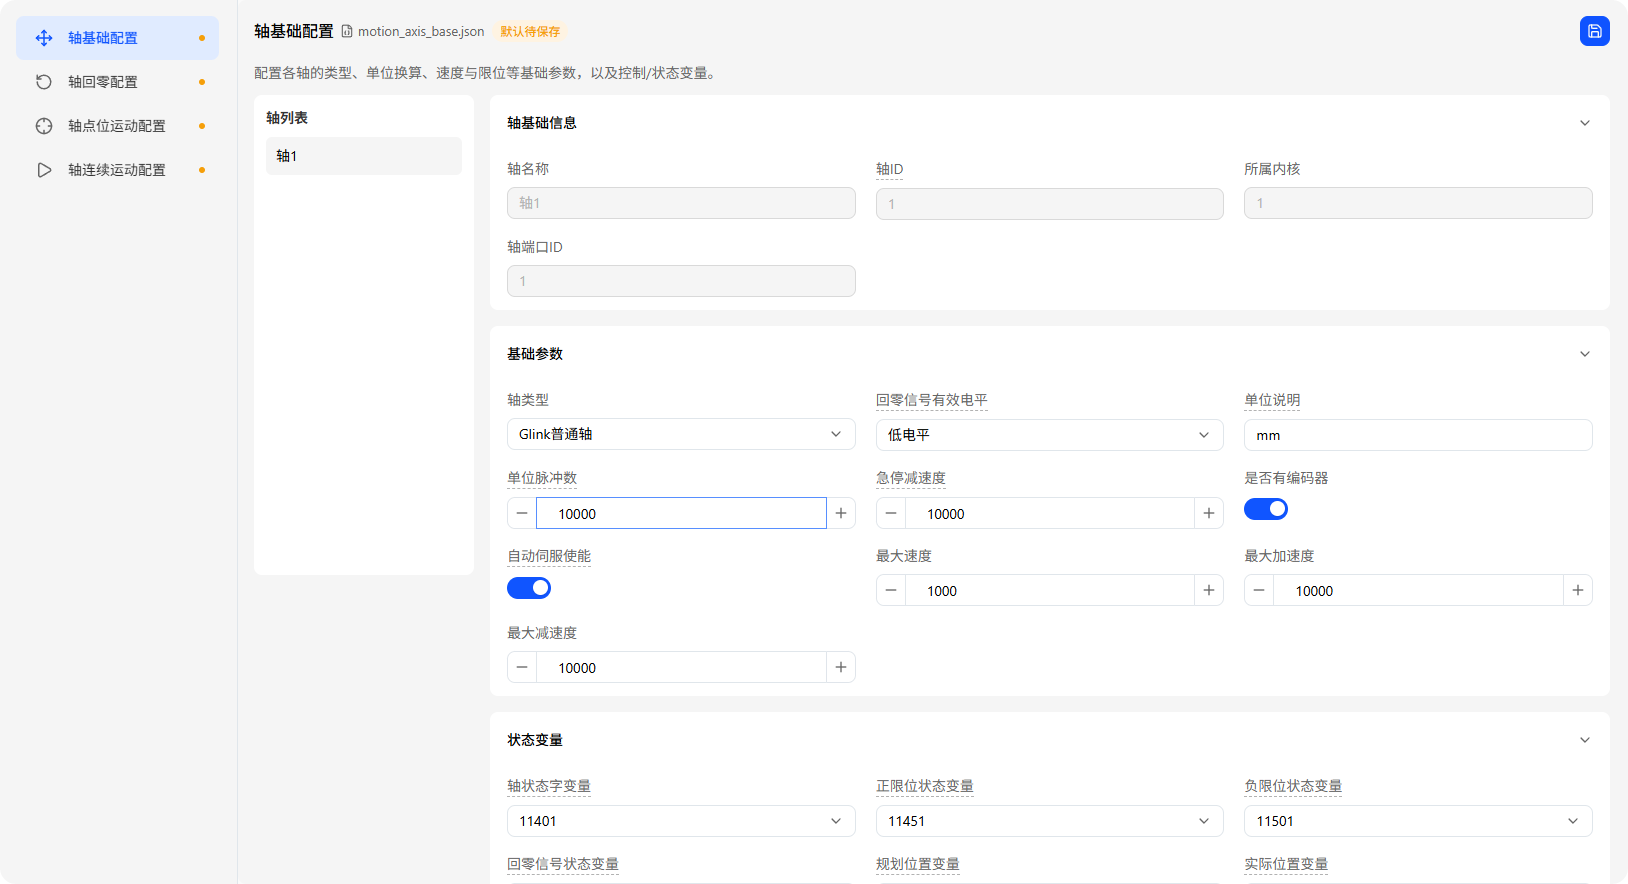
2.5.6 轴基础配置(motion_axis_base)
每根已分配轴一行,分四组:
| 分组 | 内容 |
|---|---|
| 轴基础信息 | 轴名称(可改)、轴 ID / 所属内核 / 端口(只读) |
| 基础参数 | 轴类型、回零电平、单位说明、单位脉冲数、急停减速度、编码器、自动使能、速度 / 加减速上限 |
| 状态变量 | 状态字、限位、回零信号、规划 / 实际位置与速度、软限位(控制器写入) |
| 控制变量 | 伺服使能、屏蔽软限位、同步规划反馈(流程 / 上位写入) |
图 2-19 轴基础配置
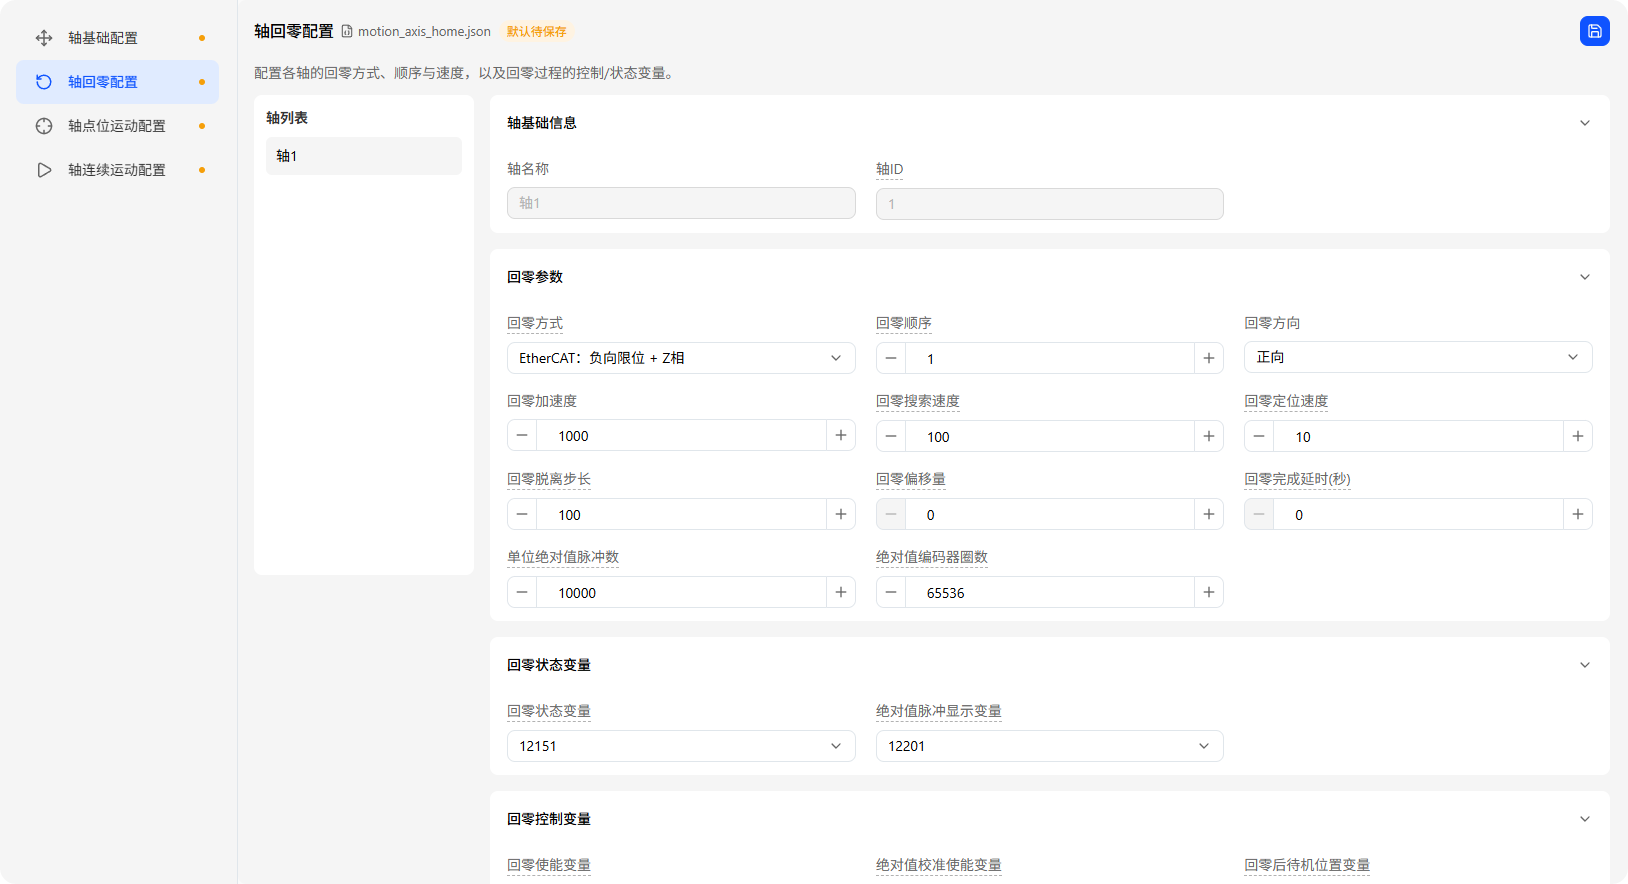
2.5.7 轴回零配置(motion_axis_home)
为每根轴选回零模式,并填速度、加减速、方向、超时等(具体项随模式变化,以界面为准)。
图 2-20 轴回零配置
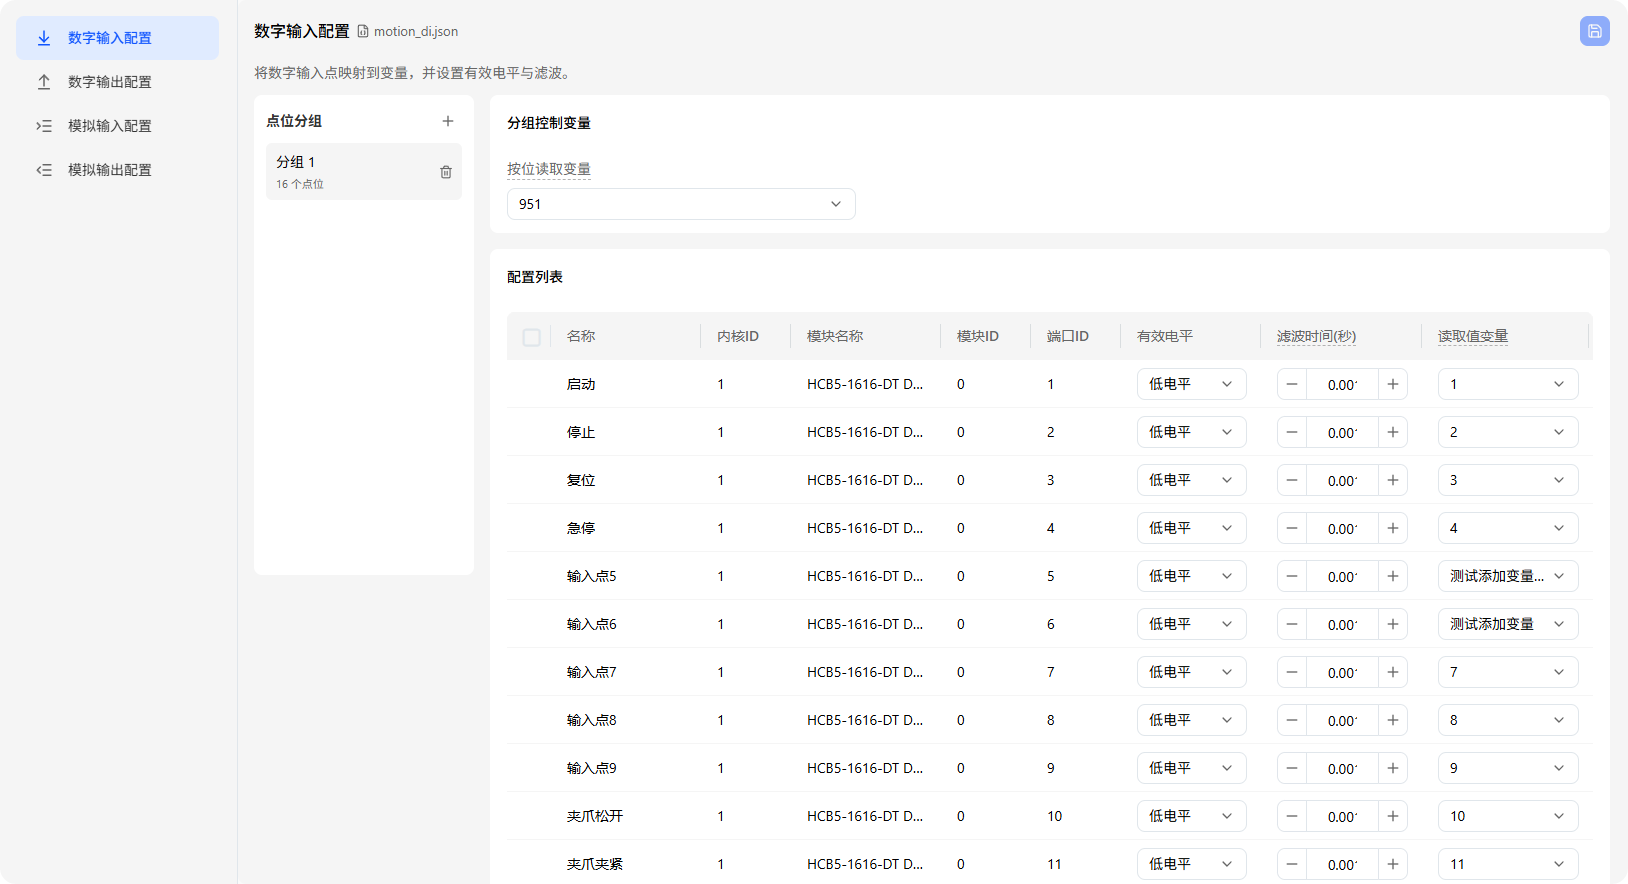
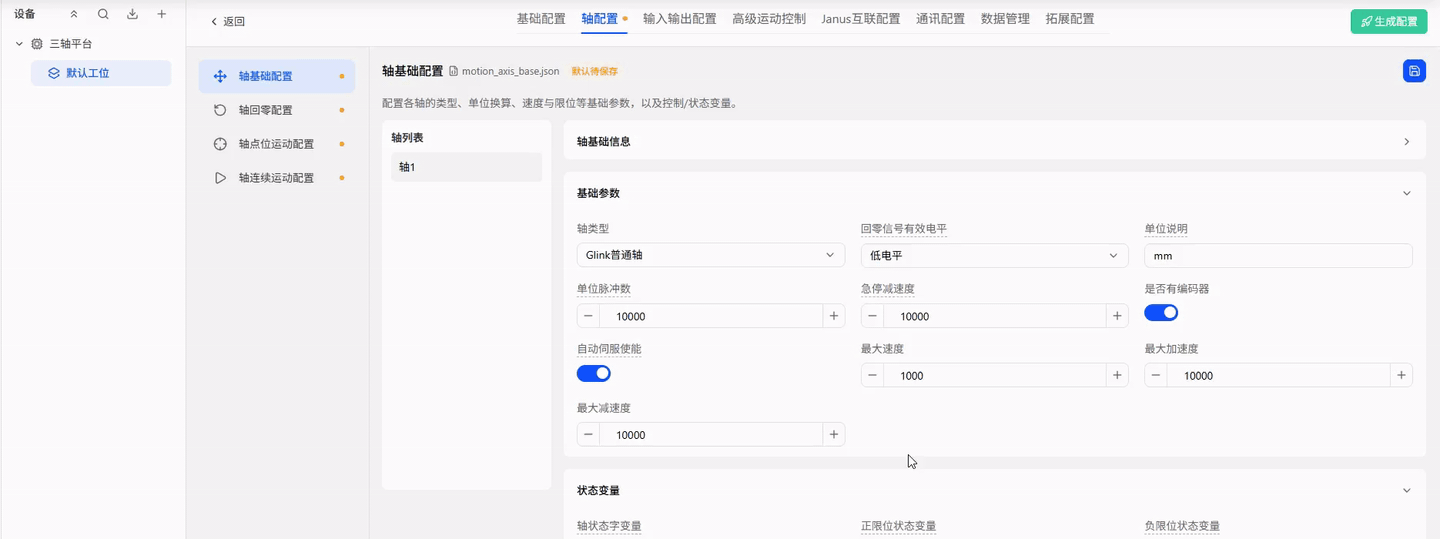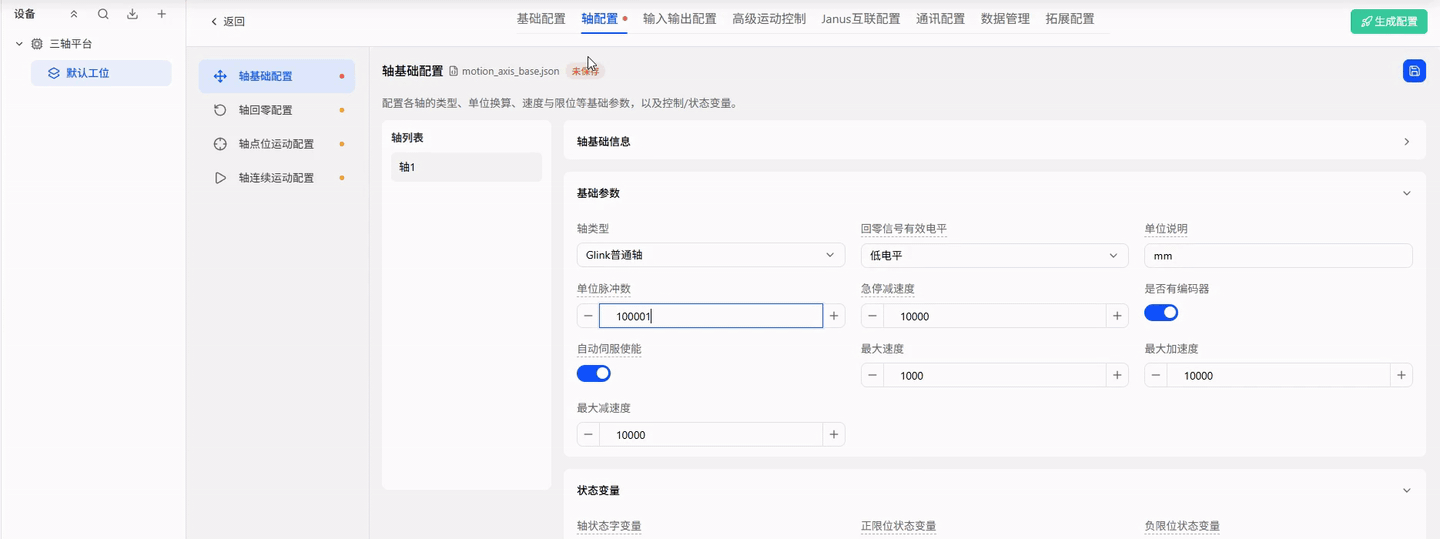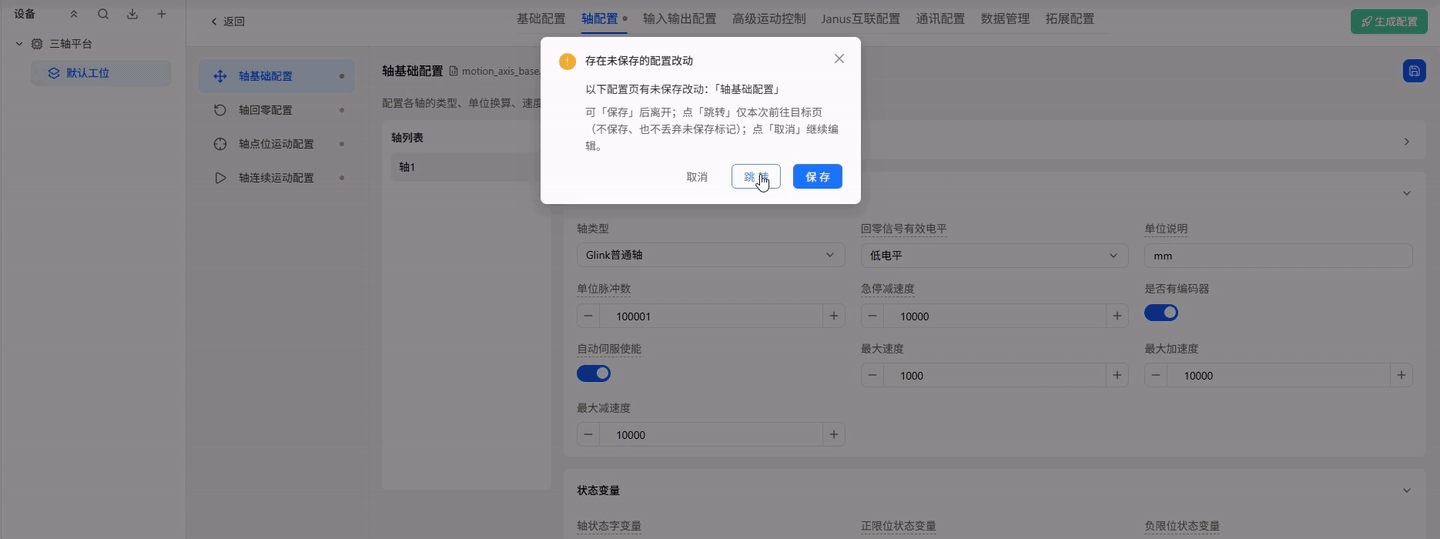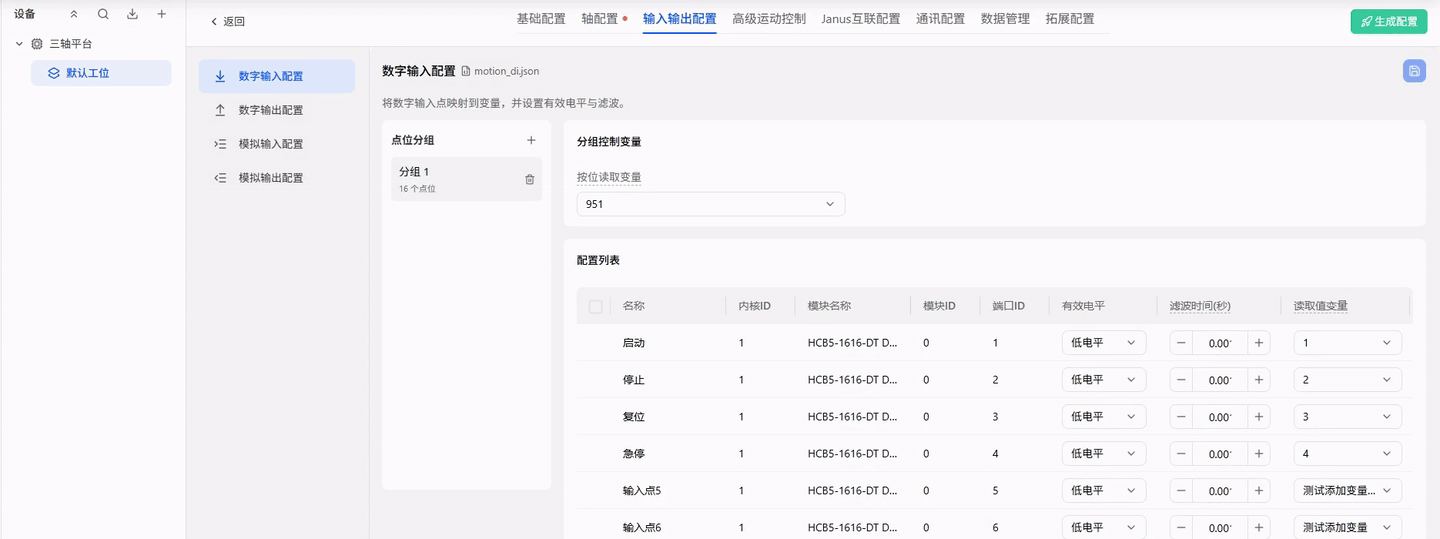
2.5.8 数字输入 / 输出配置(motion_di / motion_do)
每个已分配点位一行。
| 字段 | 输入 | 输出 |
|---|---|---|
| 名称 / 内核 / 模块 / 端口 | 只读(名称可用 2.4「对齐变量名称」批量改) | 同左 |
| 有效电平 | 可改 | 可改 |
| 滤波时间 | 可改(默认 0.001 秒) | — |
| 变量 | 读取值变量 | 输出值变量 |
| 分组控制变量 | 最多 32 点按位打包读 | 按位打包写 |
模拟量结构类似,另有量程换算,按界面提示填。
图 2-21 数字输入配置
2.5.9 保存配置项
右侧编辑器右上角:
| 按钮 | 作用 |
|---|---|
| 下载模板 / 导入 / 导出 | 模板文件的下载、覆盖导入、备份导出 |
| 保存 | 只保存当前这一项 |
| 标题旁标签 | 含义 |
|---|---|
| 未保存(红) | 有用户改动未落库 |
| 默认待保存(橙色) | 系统按拓扑 / 默认值生成,尚未落库 |
图 2-22 配置项工具栏与状态标签
离开保护:有未保存改动时切文件 / 分类 / 工位或点「返回」,会弹确认:
| 按钮 | 效果 |
|---|---|
| 保存 | 保存有改动的项后离开 |
| 跳转 | 先去目标页,草稿保留,回来还能改 |
| 取消 | 留在当前页 |
动图 2-6 离开保护确认
「跳转」不是放弃。拓展配置建模向导例外,用的是「保存 / 不保存 / 取消」(「不保存」才丢弃)。
注意:顶栏「生成配置」不会偷偷批量保存,有未保存项时会逐项询问(见 2.5.10)。
2.5.10 生成配置文件
- 顶栏点「生成配置」(概览「历史」进同一弹窗,但不询问保存)。
- 有未保存改动时逐项确认「保存」或「跳过」(跳过 = 按已落库数据打包)。
- 打开「配置文件版本」弹窗,再点一次右上角「生成配置」才真正打包。
- 成功后新版本出现在列表第一行;未发布的拓展配置会跳过并提示。
动图 2-7 生成配置文件
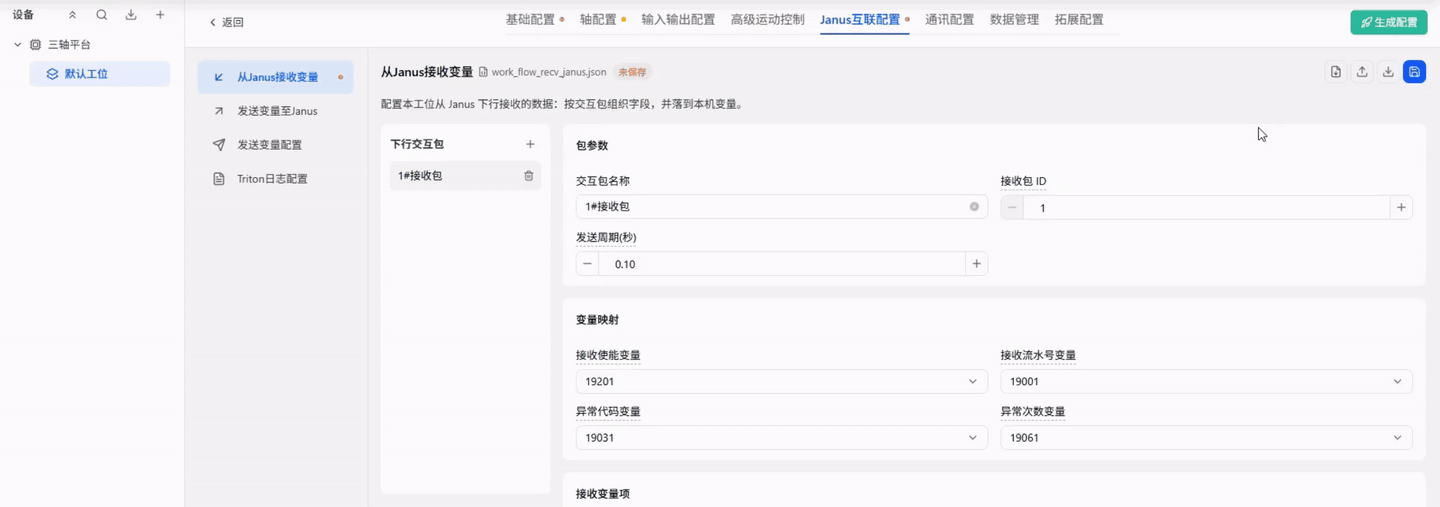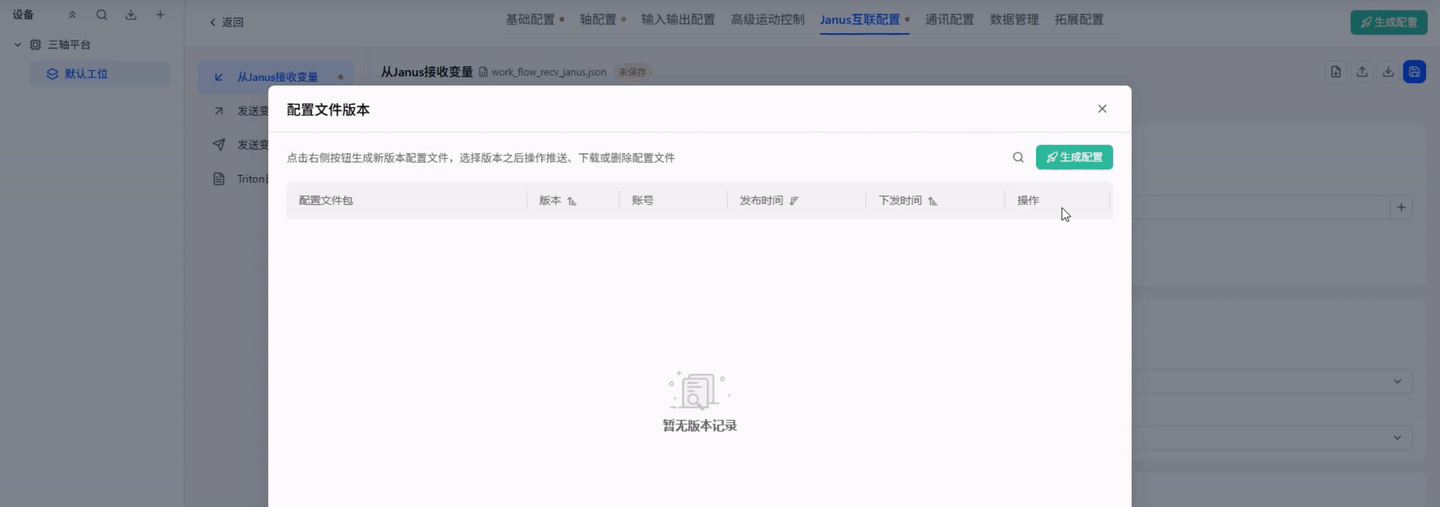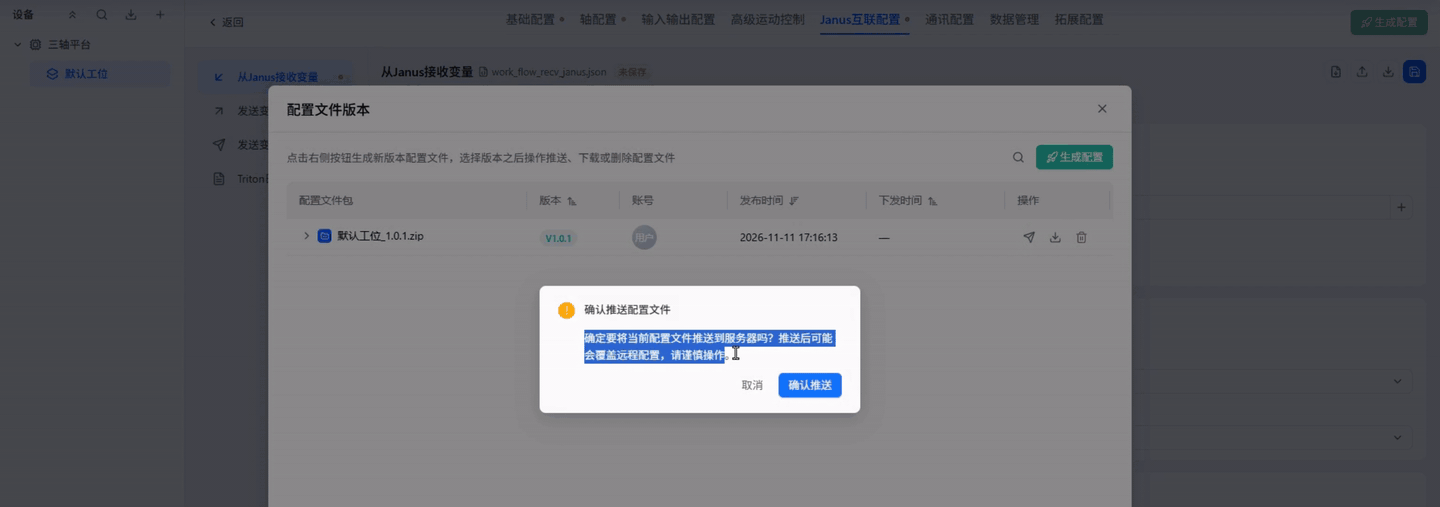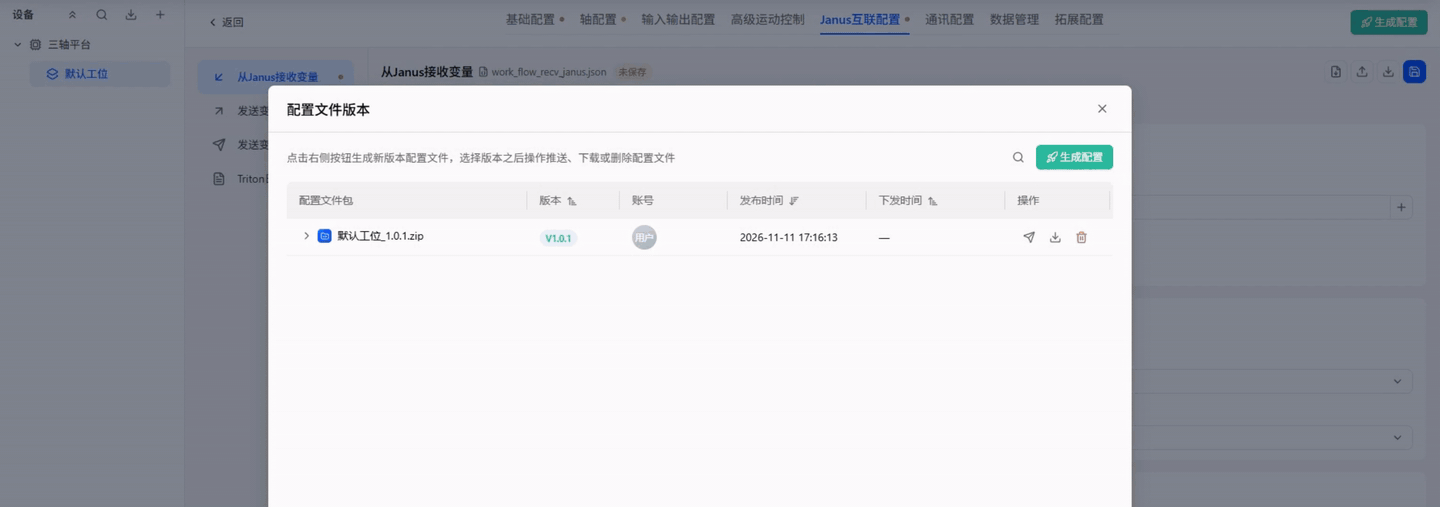
版本弹窗
| 列 | 含义 |
|---|---|
| 配置文件包 | 包名;可展开本次更新文件清单 |
| 版本 | Vxxx |
| 账号 / 发布时间 / 下发时间 | 操作人与时间;未推送则下发时间为空 |
| 操作 | 推送 / 下载 / 删除 |
支持按包名或版本号搜索,点表头可排序。
注意
- 失败常见原因:没分到轴 / IO 却勾了对应配置,或拓扑信息不完整。
- 「压缩包为空」先重试;持续失败看返回信息。
- 删除版本不可恢复。
图 2-23 配置文件版本弹窗
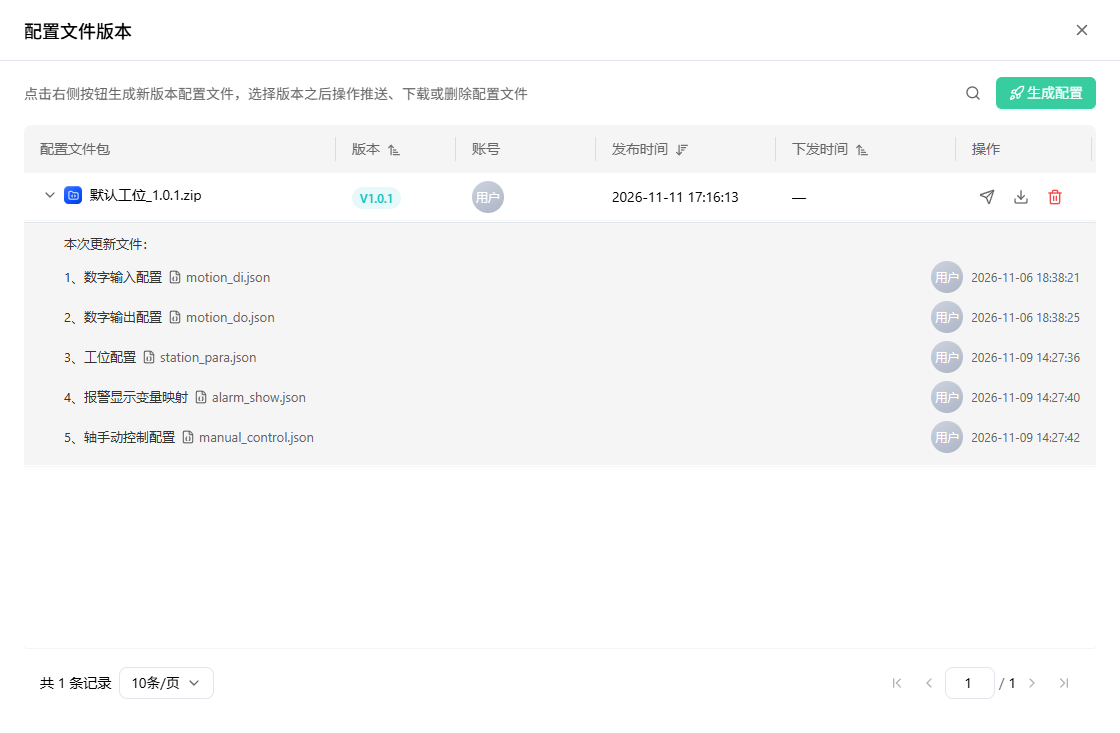
2.5.11 下发(推送)配置文件
在版本弹窗目标行点「推送」→「确认推送」。空包会拒绝;成功后更新下发时间,概览版本标签变为已下发。
注意
- 推送前确认设备在线。
- 推送会覆盖设备上同工位配置;需保留时先导出备份。
- 配置包推送与流程推送是两条通道,改参数推配置,改流程推流程。